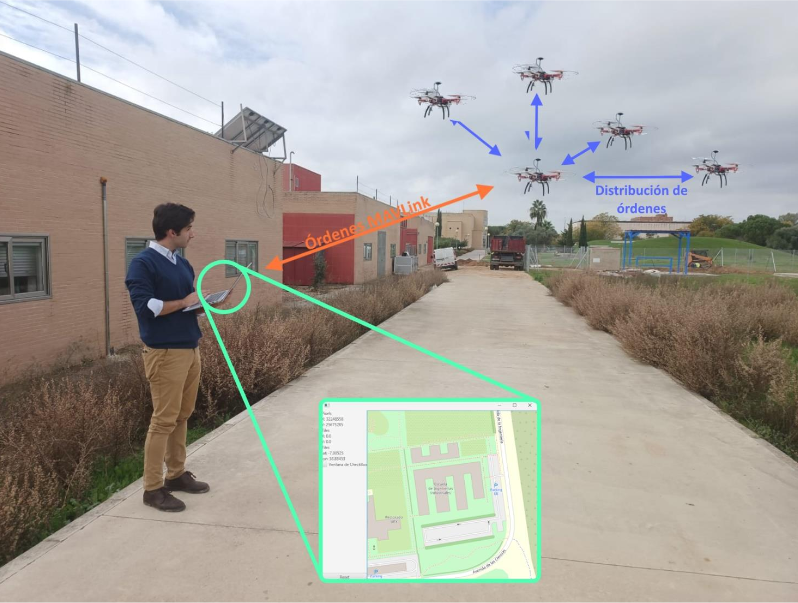
Un enjambre de UAV coordinado necesita una estación de control capaz de identificar cada vehículo, recibir su telemetría y distribuir órdenes de forma fiable. Este proyecto desarrolla una solución de control en tierra para múltiples drones, desde la red de comunicaciones hasta una interfaz gráfica de supervisión en tiempo real.
El sistema se diseñó para controladoras Pixhawk que ejecutan ArduPilot. Un puente MAVLink basado en ESP8266EX creó la red Wi-Fi entre los vehículos y la estación de control; los mensajes se intercambiaron mediante UDP durante las pruebas de campo.
Resumen del proyecto
Desarrollé una aplicación de estación de control en tierra en Java, dividida en una interfaz JavaFX, un gestor de comunicaciones y un módulo de enjambre. La arquitectura multihilo mantenía la interfaz receptiva mientras recibía estados, actualizaba posiciones GPS y enviaba órdenes a cada UAV.
Capacidades principales
- Comunicaciones y telemetría: configuración de IP y puertos UDP; lectura de estados y control de errores de mensajes MAVLink.
- Mando de vuelo: funciones MAVLink para armado, despegue, modos de vuelo, posiciones guiadas y Return to Launch.
- Interfaz operacional: mapa OpenStreetMap con visualización en tiempo real de la posición, altitud y modo de cada dron, y órdenes individuales o simultáneas.
- Arquitectura concurrente: un hilo de comunicación por vehículo y procesamiento paralelo de la interfaz, telemetría y comandos.
Validación del sistema
Se validó primero con ArduPilot SITL y después en campo con dos drones. Las pruebas cubrieron la conectividad de la red, armado y despegue, vuelo hacia objetivos individuales y ejecución simultánea de órdenes, incluidos despegues coordinados y Return to Launch.